| 작성자 : 이다원 |
| 바리스타 로봇 - 모션 컨트롤 |
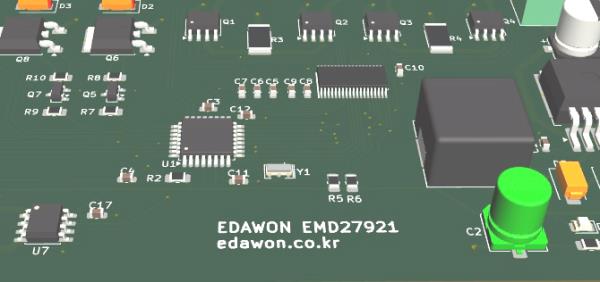 각종 커피머신들에 담긴 핵심 기술은 보일러와 펌프 컨트롤 기술일 것입니다. 거기에 반해서 바리스타 로봇은 모션 컨트롤 기술에 많이 의존하고 있고, 모션 컨트롤 기술이 얼마나 뛰어난 지에 따라서 바리스타 로봇의 성능이 좌우됩니다. 그래서, 이다원에서는 그 동안 다양한 모션 컨트롤 기술들을 외부에 의존하지 않고 직접 발전시켜 왔습니다. 바리스타 로봇의 모션 컨트롤을 위해서는 기본적인 하드웨어 프레임과 더불어서 각종 모터들(스템모터, 서보모터 등), 각종 센서들(엔코더, 전류센서 등), PCB 기반의 컨트롤러 그리고 모션 제어 소프트웨어가 필요한데, 현재 이다원에서는 PCB 기반의 컨트롤러와 모션 제어 소프트웨어를 바닦부터 직접 만들어서 사용하고 있습니다. 그래서 바리스타 로봇 작동에 필요한 10여개 모터들을 미세하고 정교하게 컨트롤할 수 있습니다. 예를 들어, 좌우 컵 이동을 담당하는 스템 모터를 컨트롤할 때는 7개(좌/우 근접센서, 좌/우/중앙 적외선 센서, 컵 용량 확인 초음파 센서, 모터 전류 센서)의 센서 정보들을 읽으면서 100만분의 1초 시간 단위로 S자 가감속(부드러운 움직임에 필요) 형태의 모터 제어 신호를 H-브릿지(스탭모터 제어에 필요) 형태의 8개 모스펫(비접촉) 스위치에 직접 전달하여 모터가 움직입니다. 그리고, 10여개 서로 다른 모터들이 AI 기반의 멀티 쓰레드 비동기 실시간 소프트웨어 프로그램의 정교한 계산에 따라서 때론 순차적으로 때론 병렬로 같이 움직이며 서로 신호를 교환합니다. |
 목록 |